Startseite
» Technologie
»
KI-gestützte chirurgische Robotik: Ein praktischer Leitfaden zu Präzision, Autonomie und dem, was tatsächlich im OP passiert.
KI-gestützte chirurgische Robotik: Ein praktischer Leitfaden zu Präzision, Autonomie und dem, was tatsächlich im OP passiert.
KI-gestützte chirurgische Robotik lässt sich am besten als ein Zusammenspiel verschiedener Technologien verstehen, nicht als ein einzelner „Roboterchirurg“. In modernen Operationssälen behalten die ausgereiftesten Systeme weiterhin die Kontrolle des Chirurgen, während die Software Planung, Visualisierung, Instrumentenführung, Bewegungssteuerung, Workflow-Analyse oder ausgewählte automatisierte Aufgaben optimiert. Die entscheidende Frage ist nicht, ob eine Plattform „KI nutzt“, sondern welche Entscheidungen und Aktionen die Software trifft, was der Arzt weiterhin kontrolliert und ob diese Funktionen für den jeweiligen Eingriff autorisiert und validiert sind.
Diese Unterscheidung ist wichtig, da „Präzision“ Verschiedenes bedeuten kann: die genauere Reproduktion eines geplanten Knochenschnitts, die Stabilisierung eines Instruments, die Begrenzung von Bewegungen innerhalb einer virtuellen Grenze, die Messung der Gewebekraft, die Erkennung von Operationsphasen in einem Video oder die Erstellung eines patientenspezifischen Behandlungsplans. Diese Funktionen können wertvoll sein, aber keine von ihnen garantiert automatisch ein besseres klinisches Ergebnis für jeden Patienten oder Eingriff.
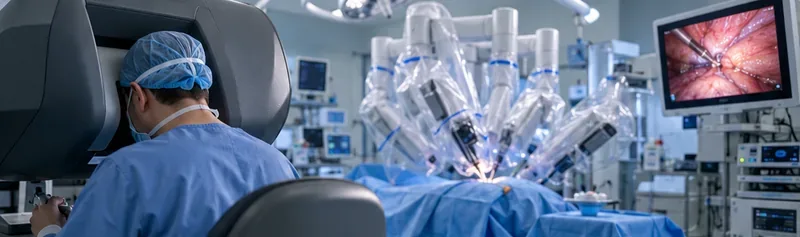
Ein Chirurg arbeitet von einer Konsole aus, während ein mehrarmiges Robotersystem am Patientenbett operiert. Diese Szene spiegelt die vom Menschen überwachte Architektur wider, die nach wie vor die meisten modernen robotergestützten Operationen prägt.
Kurzübersicht: Was KI und Automatisierung in der chirurgischen Robotik tatsächlich leisten
Anwendungsfall
Was die Technologie leistet
Typische menschliche Rolle
Praktische Reife
Robotergestützte Teleoperation
Übersetzt die Handbewegungen des Chirurgen in Instrumentenbewegungen; kann Tremor filtern oder eine Bewegungsskalierung hinzufügen.
Der Chirurg steuert die Instrumente kontinuierlich.
Bewährt bei vielen minimalinvasiven Eingriffen.
Patientenspezifische Planung
Nutzt Bildgebung und Software, um einen auf der individuellen Anatomie basierenden Behandlungsplan zu erstellen.
Der Chirurg prüft, passt an und genehmigt den Plan.
Etabliert in verschiedenen Arbeitsabläufen in den Bereichen Orthopädie, Wirbelsäule und Navigation.
Haptische oder geometrische Einschränkungen
Begrenzt oder lenkt die Instrumentenbewegung relativ zu einer geplanten Grenze.
Der Chirurg führt den Eingriff innerhalb der vom System vorgegebenen Grenzen durch.
Etabliert in ausgewählten orthopädischen und Navigationssystemen.
Computer Vision und Videoanalyse
Identifiziert Verfahrensphasen, Instrumente, anatomische Strukturen oder Muster in aufgezeichneten Videos.
Der Arzt wertet die Analysen aus und entscheidet über deren Verwendung.
Kommerziell erhältlich für einige postoperative Analysen; Echtzeitfähigkeiten variieren.
Aufgabenautomatisierung
Führt nach Festlegung der Parameter eine begrenzte, vorprogrammierte Aufgabe aus.
Der Chirurg wählt den Patienten aus, überwacht die Operation und kann eingreifen.
Verfügbar in begrenzten, verfahrensspezifischen Formen.
Hochgradig autonome Chirurgie
Würde selbstständig wesentliche Teile eines Eingriffs planen und durchführen und sich dabei an die sich ändernde Anatomie anpassen.
Hauptsächlich Aufsichtsfunktion.
Immer noch eher forschungsorientiert als klinisch routinemäßig tätig.
Beginnen wir mit der wichtigsten Unterscheidung: Robotik ist nicht dasselbe wie KI.
Die US-amerikanische Arzneimittelbehörde FDA beschreibt roboterassistierte chirurgische Systeme als computergestützte Geräte, die es geschulten Ärzten ermöglichen, Instrumente während der Operation zu steuern. Bei vielen Weichteilsystemen führt der Roboter die Operation nicht selbstständig durch; der Chirurg bleibt der aktive Kontrollinstanz. Die FDA- Richtlinien für computerassistierte chirurgische Systeme bieten eine nützliche Grundlage, da sie das gängige Bild eines autonomen Roboters von der tatsächlichen Rolle vieler aktueller Systeme abgrenzen.
Künstliche Intelligenz (KI) kann an verschiedenen Stellen in die robotische Grundlage integriert werden. Ein Modell für maschinelles Lernen könnte beispielsweise anatomische Strukturen in einem Bild segmentieren, eine Verfahrensphase erkennen, ein Muster in einem Video identifizieren oder bei der Erstellung eines patientenspezifischen Behandlungsplans helfen. Doch auch ohne maschinelles Lernen kann die Präzision durch fortschrittliche Robotik verbessert werden. Kraftrückkopplung, Tremorfilterung, Roboterkinematik, Bewegungsbeschränkungen und deterministische Planungsalgorithmen können allesamt hochentwickelt sein, ohne im regulatorischen Sinne als „KI“ zu gelten.
Die Liste der KI-fähigen Medizinprodukte der FDA kann dabei helfen zu überprüfen, ob ein zugelassenes Gerät als KI-fähig gekennzeichnet wurde, wobei die FDA ausdrücklich darauf hinweist, dass die Liste nicht vollständig ist.
Wo chirurgische Robotik die Präzision verbessern kann
1. Die Bewegung kann gleichmäßiger und kontrollierter sein.
Robotermechanismen können Bewegungen skalieren, Tremor filtern, ein Instrument in einer festen Position fixieren oder verhindern, dass ein Schneidwerkzeug eine virtuelle Grenze überschreitet. In der Orthopädie beispielsweise beschreibt Stryker seine Mako-Systeme als patientenspezifisch geplant und mit haptischen Begrenzungen ausgestattet, die ein Werkzeug relativ zur geplanten Anatomie führen. Entscheidend ist nicht die Markenaussage an sich, sondern das zugrundeliegende Konstruktionsprinzip: Eine Software definiert einen geometrischen Plan, und der Roboter sorgt physisch dafür, dass das Instrument innerhalb dieses Plans bleibt.
Ein konkretes Beispiel hierfür ist die Dokumentation von Strykers Mako Spine , die die automatische Patientenregistrierung, die intelligente Segmentierung, algorithmengestützte Schraubenvorschläge und die haptische Führung beschreibt. Einige dieser Funktionen sind algorithmisch und nicht unbedingt maschinelles Lernen. Genau deshalb sollten Käufer nachfragen, was „KI“ in einem bestimmten System bedeutet.
2. Kraftsensoren können zusätzliche Informationen liefern, die das Sehen allein nicht erfassen kann.
Der da Vinci 5 von Intuitive erhielt im März 2024 die FDA-Zulassung (510(k)). Eine der bemerkenswertesten Neuerungen ist die Kraftmesstechnologie, die die am Instrument wirkenden Kräfte misst und dem Chirurgen Informationen über die Gewebekraft liefert. Intuitive beschreibt diese Funktion in der Zulassungsmitteilung zum da Vinci 5 .
Force Feedback ist ein gutes Beispiel dafür, warum „KI-gestützt“ eine ungenaue Bezeichnung sein kann. Diese Funktion mag zwar die dem Chirurgen zur Verfügung stehenden Informationen verbessern, ist aber im Grunde eine Sensor- und Steuerungsfähigkeit und kein autonomer Entscheidungsträger.
3. Computer Vision kann chirurgische Videos in strukturierte Daten umwandeln.
Videoaufnahmen gehören zu den ergiebigsten Datenquellen im modernen Operationssaal. Künstliche Intelligenz (KI) kann einen Eingriff in Phasen unterteilen, Instrumente erkennen, die Dauer der anatomischen Sichtbarkeit abschätzen und die postoperative Auswertung unterstützen. Medtronics Touch Surgery Performance Insights ist ein aktuelles kommerzielles Beispiel für KI-gestützte Analysen ausgewählter Eingriffe.
Die Einschränkung ist genauso wichtig wie die Leistungsfähigkeit. Medtronic gibt an, dass die Plattform derzeit keine Echtzeit-Entscheidungsunterstützung oder die Identifizierung kritischer Strukturen in Echtzeit bietet. Dies ist ein wichtiger Realitätscheck: Postoperative KI-Analysen sind bereits praktikabel, während einige der weitreichenderen Szenarien, in denen KI den Chirurgen live anleitet, weiterhin begrenzt, verfahrensspezifisch, in der Erprobung oder noch nicht veröffentlicht sind.
4. Eine patientenspezifische Planung kann die Variabilität bei wiederholbaren Aufgaben verringern.
Planungssysteme nutzen CT, MRT, intraoperative Bildgebung, Registrierung und anatomische Modelle, um die optimale Position für Implantate, Schrauben, Schnitte oder Operationstrajektorien zu bestimmen. Der Roboter unterstützt den Chirurgen anschließend bei der Umsetzung dieses Plans. Dies ist insbesondere in der Orthopädie, der Wirbelsäulenchirurgie und bei stereotaktischen Eingriffen relevant, wo ein Ziel geometrisch dargestellt werden kann.
Der Zielkonflikt besteht in der Abhängigkeit von Datenqualität und Registrierungsgenauigkeit. Selbst ein perfekt funktionierender Roboter, der einem ungenauen Modell folgt, folgt immer noch dem falschen Modell. Teams benötigen daher klare Prüfmechanismen für Bildqualität, Registrierungsfehler, Planfreigabe und Bedingungen, die ein Abbrechen oder Überarbeiten des Roboter-Workflows erforderlich machen.
Wie autonom sind Operationsroboter heutzutage?
Eine systematische Übersichtsarbeit aus dem Jahr 2024, veröffentlicht in npj Digital Medicine, untersuchte FDA-zugelassene Operationsroboter aus den Jahren 2015 bis 2023 anhand eines sechsstufigen Autonomiemodells. Von den 49 identifizierten Systemen wurden 86 % als Roboterassistenz (Stufe 1), 8 % als Aufgabenautonomie (Stufe 2) und 6 % als bedingte Autonomie (Stufe 3) klassifiziert. Die Übersichtsarbeit fand keine Systeme der Stufen 4 oder 5 in diesem Datensatz. Sie berichtete außerdem, dass nur zwei Systeme über Funktionen verfügten, die maschinelles Lernen ermöglichten und in den FDA-Zulassungsanträgen explizit aufgeführt wurden, während einige weitere Produkte in ihren Marketingmaterialien Aussagen zu KI machten.
Diese Zahlen sollten nicht als vollständiges Bild des Marktes im Jahr 2026 betrachtet werden, da die Analyse im Jahr 2023 endet. Sie sind jedoch als Ausgangspunkt nützlich: Klinisch eingesetzte chirurgische Roboter wurden historisch gesehen von der chirurgisch gesteuerten Unterstützung dominiert, wobei eine höhere Autonomie eher bei eng begrenzten Aufgaben als beim vollständigen Ersatz des Chirurgen während des Eingriffs auftrat.
Der Markt hat sich weiterentwickelt. Im Juli 2026 gab Johnson & Johnson die FDA-Zulassung (De-Novo-Verfahren) für das robotergestützte Operationssystem OTTAVA für verschiedene Eingriffe im Oberbauchbereich bekannt. Dies bedeutet einen bedeutenden Wettbewerb im Bereich der Weichteilrobotik. Die Zulassung einer Roboterplattform sollte jedoch nicht als Zulassung für autonome Chirurgie oder für jede KI-Funktion interpretiert werden, die ein Unternehmen entwickelt.
Wie sieht es mit vollständig autonomer Chirurgie aus?
Die Forschung hat zunehmend autonome chirurgische Eingriffe demonstriert, insbesondere in kontrollierten präklinischen Umgebungen. Ein viel zitiertes Beispiel ist der Smart Tissue Autonomous Robot (STAR), der in einer 2022 von der Johns Hopkins University veröffentlichten Studie laparoskopische Darmnahtoperationen an Schweinemodellen durchführte . Das Projekt zeigte, dass ein Roboter komplexe Weichteilnähte planen und ausführen und sich dabei an Gewebebewegungen anpassen kann.
Das ist zwar wissenschaftlich bedeutsam, aber kein Beweis dafür, dass die autonome Weichteilchirurgie bereits für die routinemäßige Anwendung am Menschen bereit ist. Der Übergang von einer präklinischen Demonstration zu einem breit einsetzbaren klinischen System erfordert eine robuste Leistungsfähigkeit unter verschiedenen anatomischen Bedingungen, bei Blutungen, unerwarteten Befunden, Geräteausfällen, Teaminteraktionen und Notfallübergaben. Die Zuverlässigkeitsanforderungen in der Chirurgie sind deutlich höher als die bloße Erreichung einer hohen durchschnittlichen Genauigkeit in einem Labortest.
Präzision ist nicht dasselbe wie bessere Ergebnisse.
Krankenhäuser sollten technische Präzision vom Patientennutzen trennen. Ein System mag ein Instrument näher an die geplante Bahn bringen oder ein geometrisches Ziel konsistenter reproduzieren, doch die klinischen Ergebnisse können weiterhin von der Wahl des Verfahrens, der Erfahrung des Chirurgen, Komplikationen, der Anästhesie, der Infektionskontrolle, der Gewebebiologie und der postoperativen Versorgung abhängen.
Die FDA empfiehlt Patienten, die eine roboterassistierte Operation in Erwägung ziehen, die Risiken, Vorteile, Alternativen sowie die Ausbildung und Erfahrung des Chirurgen zu besprechen. Diese Empfehlung bleibt auch angesichts der zunehmenden Leistungsfähigkeit von KI-Funktionen relevant. Ein technologisch fortschrittlicherer Arbeitsablauf sollte durch das klinische Problem und nicht durch die Neuartigkeit der Plattform gerechtfertigt sein.
Eine praktische Bewertungscheckliste für Krankenhäuser und OP-Teams
Überprüfung der regulatorischen Bestimmungen und des Verwendungszwecks
Ist das Robotersystem für den konkreten Eingriff, die Anatomie und die Patientengruppe, die in Betracht gezogen wird, zugelassen?
Welche Softwarefunktionen sind Bestandteil des autorisierten Geräts und welche sind Forschungs-, optionale oder zukünftige Funktionen?
Wenn ein Anbieter den Begriff „KI“ verwendet, ist die Komponente des maschinellen Lernens in den regulatorischen Dokumenten identifizierbar?
Gibt das System Empfehlungen, setzt Einschränkungen durch, führt es eine abgegrenzte Aufgabe aus oder wählt es selbstständig Aktionen aus?
Klinische Validierungsprüfungen
Welcher Endpunkt wurde validiert: geometrische Genauigkeit, Eingriffsdauer, Komplikationen, Konversionsrate, Aufenthaltsdauer, funktionelles Ergebnis oder ein anderes Maß?
Wurde die Leistungsfähigkeit unter klinisch realistischen Bedingungen und an repräsentativen Patientengruppen getestet?
Sind Ergebnisse für Subgruppenanalysen hinsichtlich schwieriger anatomischer Gegebenheiten, Adipositas, vorangegangener Operationen oder anderer Faktoren, die für die lokale Patientenpopulation relevant sind, verfügbar?
Welche bekannten Fehlermodi, Vertrauensgrenzen und Situationen gibt es, in denen die KI- oder Roboterfunktion nicht eingesetzt werden sollte?
Menschliche Faktoren und Schulungsüberprüfungen
Wer ist für die Genehmigung von Plänen und die Überwachung automatisierter Aktionen verantwortlich?
Kann der Chirurg den Roboter sofort außer Kraft setzen oder deaktivieren?
Welcher Zertifizierungsweg gilt für Chirurgen, OP-Assistenten, Krankenschwestern und Techniker?
Wie verhält sich das System bei Kameraausfall, Registrierungsfehlern, Gerätekollisionen, Stromausfällen oder Netzwerkausfällen?
Führt der Arbeitsablauf zu neuen blinden Flecken, Alarmen oder kognitiver Belastung für das Team?
Daten, KI und Lebenszyklusprüfungen
Welche Daten wurden für das Training des Modells verwendet, und wie ähnlich sind diese Daten der Patientenpopulation und den Arbeitsabläufen des Krankenhauses?
Ist vor dem klinischen Einsatz eine lokale Abnahmeprüfung erforderlich?
Wie wird die Leistung nach der Bereitstellung überwacht?
Kann sich das Modell im Laufe der Zeit ändern, und wenn ja, wie werden Aktualisierungen validiert und kommuniziert?
Welche Daten verlassen das Krankenhaus, wo werden sie gespeichert und wie werden OP-Videos und Patientenidentifikatoren geschützt?
Diese Fragen decken sich mit dem Schwerpunkt der FDA auf Kontrollen über den gesamten Lebenszyklus hinweg. Die Grundsätze der Behörde für gute Praxis im Bereich maschinelles Lernen betonen repräsentative Daten, klinisch relevante Tests, die Leistung des Mensch-KI-Teams, klare Benutzerinformationen und die Überwachung eingesetzter Modelle.
Für KI-Funktionen, die sich voraussichtlich nach der Zulassung ändern werden, beschreibt die endgültige Leitlinie der FDA zum vorab festgelegten Änderungskontrollplan vom August 2025 , wie Hersteller geplante Änderungen, Validierungsmethoden und Folgenabschätzungen im Voraus definieren können.
Ein einfaches Reifegradmodell für Entscheidungsträger
Frage
Interpretation mit geringerem Risiko
Interpretation durch höhere Regierungsstellen
Was steuert der Algorithmus?
Anzeige, Analysen, Empfehlungen oder begrenzte Anleitungen.
Instrumentenbewegung, Aufgabenausführung oder Verfahrensstrategie.
Kann der Arzt das Ergebnis überprüfen?
Die Ausgabe ist sichtbar und leicht überprüfbar.
Die Logik ist während des Verfahrens undurchsichtig oder schwer unabhängig zu bestätigen.
Kann der Arzt diese Entscheidung außer Kraft setzen?
Eine sofortige manuelle Steuerung oder Entkopplung ist möglich.
Das Überschreiben erfordert eine Unterbrechung des Arbeitsablaufs oder ist unter Zeitdruck schwierig.
Was passiert, wenn die Daten fehlerhaft sind?
Der Fehler wird voraussichtlich vor der Ausführung erkannt.
Fehler können sich direkt auf Anatomie, Flugbahn, Energiezufuhr oder Gewebemanipulation auswirken.
Wie verändert sich das Modell?
Feste Softwareversion mit kontrollierten Updates.
Adaptives oder häufig aktualisiertes Modell, das eine Lebenszyklusüberwachung erfordert.
Je mehr sich ein System der rechten Spalte annähert, desto wichtiger wird eine formale Steuerung. Dazu gehören multidisziplinäre Überprüfungen, Simulationen, Vorfallsmeldungen, Versionskontrolle, Marktbeobachtung und ein dokumentierter Prozess zum Anhalten einer Funktion bei unsicherer Leistung.
Fragen, die Patienten stellen können, ohne die Technologie verstehen zu müssen.
Warum wird mir für meinen speziellen Eingriff eine roboterassistierte Operation empfohlen?
Welche Alternativen gibt es, einschließlich konventioneller laparoskopischer oder offener Chirurgie?
Wie viel Erfahrung haben der Chirurg und das OP-Team mit diesem speziellen System und Verfahren?
Welche Teile der Operation werden direkt vom Chirurgen gesteuert und welche sind automatisiert?
Welche Belege zeigen einen Nutzen für Patienten wie mich?
Was passiert, wenn der Roboter während des Vorgangs nicht eingesetzt werden kann oder angehalten werden muss?
Werden OP-Videos oder andere Daten gespeichert oder für KI-Analysen verwendet?
Was wird sich voraussichtlich als Nächstes ändern?
Kurzfristig dürfte die Entwicklung eher in Richtung einer schrittweisen Erweiterung als in Richtung eines abrupten Sprungs zur autonomen Chirurgie gehen. Zu erwarten sind verbesserte Computer Vision, eine stärkere Automatisierung von Segmentierung und Registrierung, präzisere Kraft- und Bewegungserkennung, kontextbezogene Warnmeldungen, eine intelligentere Indexierung von Operationsvideos und klar abgegrenzte automatisierte Teilaufgaben. Multimodale Modelle könnten zukünftig Video-, Instrumententelemetrie-, Bildgebungs-, Pathologie- und Patientendaten kombinieren, um das Situationsbewusstsein zu verbessern.
Die Schwierigkeit wird nicht darin bestehen, einen KI-Vorschlag zu generieren. Die Schwierigkeit wird darin bestehen, nachzuweisen, wann dieser Vorschlag zuverlässig genug ist, um das chirurgische Vorgehen zu ändern, sicheres Verhalten bei geringem Vertrauen zu definieren und die Leistungsfähigkeit in verschiedenen Krankenhäusern, bei unterschiedlichen Chirurgen, Geräten und Patientengruppen zu validieren.
Fazit
KI-gestützte chirurgische Robotik verändert bereits den Operationssaal, ihr größter Nutzen liegt jedoch aktuell in der Unterstützung von Expertenteams, nicht in deren Ersatz. Die überzeugendsten Anwendungsfälle sind jene, in denen die Technologie eine klar definierte Rolle einnimmt: Planung unter Berücksichtigung der patientenspezifischen Anatomie, Stabilisierung oder Einschränkung von Bewegungen, Extraktion strukturierter Informationen aus Operationsvideos, Verbesserung der Visualisierung oder Automatisierung einer eng begrenzten Aufgabe unter Aufsicht.
Für Krankenhäuser, Chirurgen und Patienten lautet die richtige Frage nicht: „Ist dieser Roboter KI-gesteuert?“ Sondern: „Was genau macht das System, wie wurde diese Funktion validiert, wer trägt die Verantwortung für die Entscheidung und was passiert, wenn die Technologie versagt?“ Dieser Rahmen verwandelt einen breiten Technologietrend in eine praktische Sicherheits- und Nutzenbewertung.